
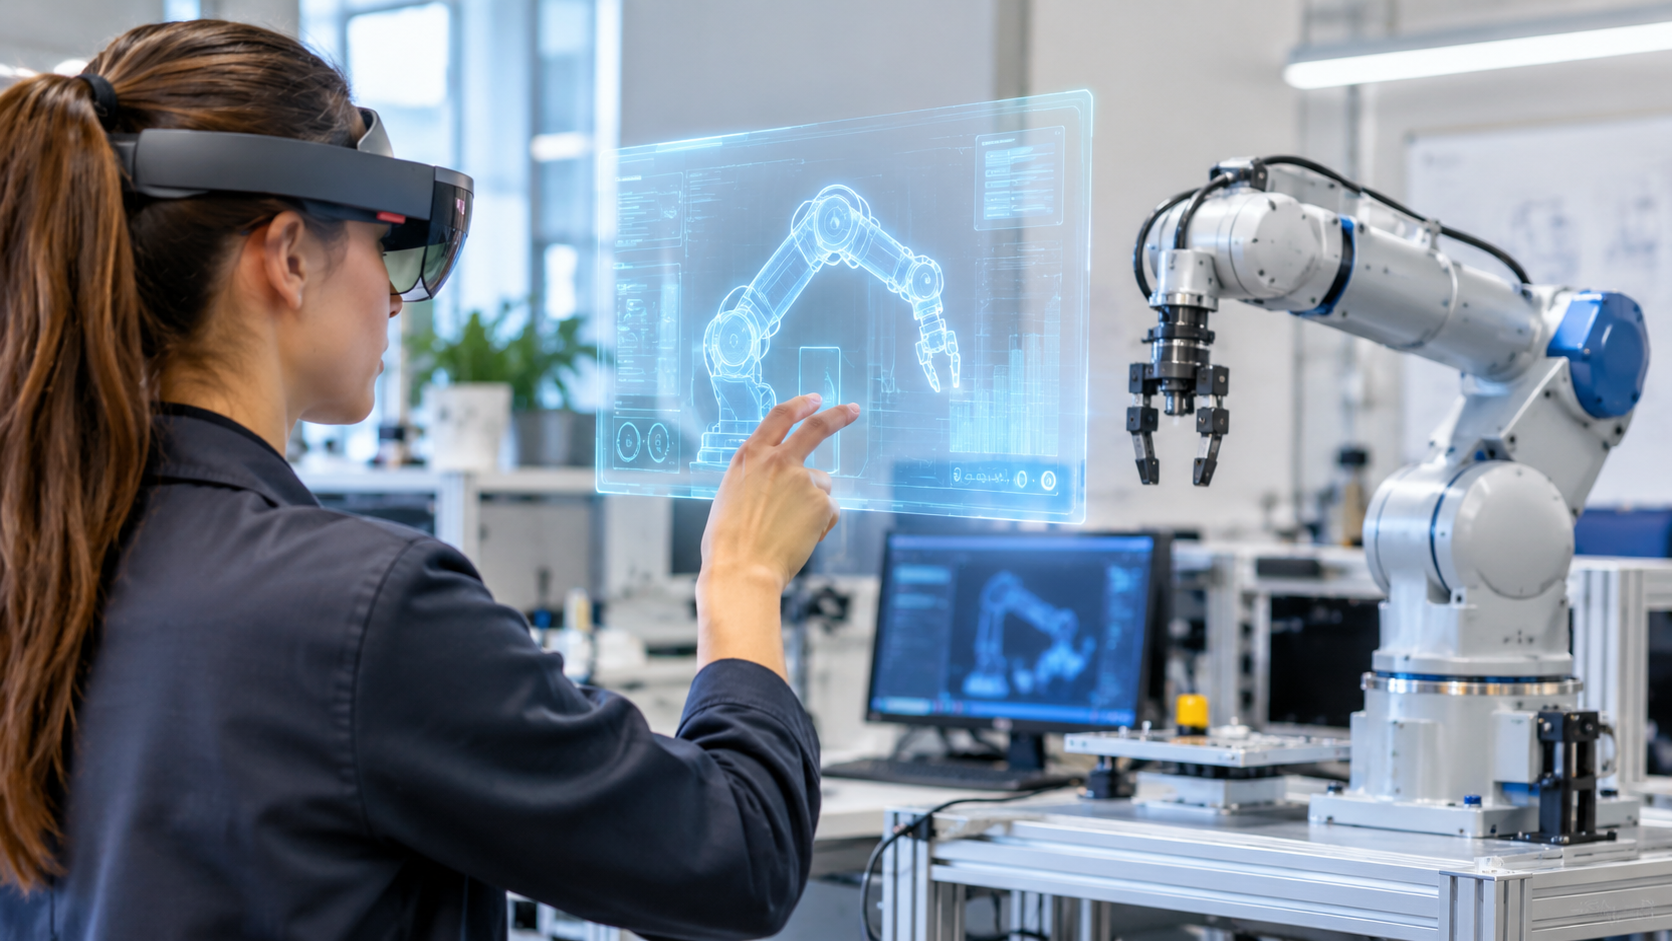

L’automatisation industrielle transforme durablement les chaînes de production. Pourtant, le pilotage des machines repose encore fréquemment sur des interfaces peu adaptées à la perception spatiale des tâches. La convergence entre robotique et réalité mixte apporte une réponse concrète à ce défi. Cette alliance transforme la relation entre l’opérateur humain et le système automatisé.
L’intégration de données spatiales modifie la perception de l’espace de travail. Elle ouvre la voie à des gains potentiels en sécurité, en précision et en efficacité opérationnelle. Néanmoins, le déploiement industriel de ces outils reste confronté à des obstacles techniques, ergonomiques, économiques et d’intégration. L’analyse suivante détaille les architectures, les usages et les limites de cette synergie.

Fondements de la convergence entre robotique et réalité mixte
La réalité mixte ancre des objets virtuels interactifs dans l’environnement physique. Elle se distingue de la réalité virtuelle, qui isole l’opérateur dans un monde synthétique. Selon Milgram et Kishino en 1994, elle se situe entre les deux extrêmes du continuum réalité-virtualité. Cette technologie permet aux éléments numériques et réels d’interagir en temps réel.
Dans l’industrie, cette approche complète progressivement les pupitres de commande à écran plat. L’opérateur porte un visiocasque autonome, tel que le HoloLens 2 ou l’Apple Vision Pro. Il consulte ainsi les paramètres d’un bras articulé directement ancrés à proximité de la machine. Cette superposition spatiale évite les allers-retours visuels avec un moniteur déporté.
Il convient toutefois de nuancer la frontière entre réalité augmentée et réalité mixte. En pratique, les acteurs industriels emploient souvent ces deux termes de manière interchangeable. Par ailleurs, la réduction de la charge cognitive n’est pas automatique en opération. Une interface holographique surchargée peut vite saturer l’attention et nuire à la vigilance.
Architecture logicielle ROS 2 et synchronisation spatiale
L’alliance d’un robot et d’un visiocasque repose sur une architecture logicielle modulaire. Côté matériel, le framework ROS 2 d’Open Robotics orchestre les échanges entre les nœuds logiciels, les capteurs et les actionneurs. Contrairement à sa première version, il s’appuie principalement sur le standard industriel DDS. Ce middleware permet de configurer des échanges fiables, sécurisables et adaptés aux contraintes temps réel.
Pour le rendu visuel, les ingénieurs utilisent des moteurs 3D comme Unity ou Unreal Engine. Ces outils traduisent les données télémétriques en représentations holographiques stéréoscopiques. Des passerelles dédiées, comme ROS-TCP-Connector, assurent la liaison technique. Elles contribuent à synchroniser les articulations du robot réel avec son jumeau numérique.
L’alignement entre le réel et le virtuel constitue l’étape la plus critique. Les algorithmes SLAM exploitent les caméras et capteurs inertiels du visiocasque. Des repères visuels, comme les marqueurs ArUco, verrouillent ensuite l’espace commun. Subcentimétrique en laboratoire, ce suivi reste sensible aux surfaces réfléchissantes, aux variations d’éclairage et aux occlusions en usine.
Téléopération immersive : piloter la robotique via la réalité mixte
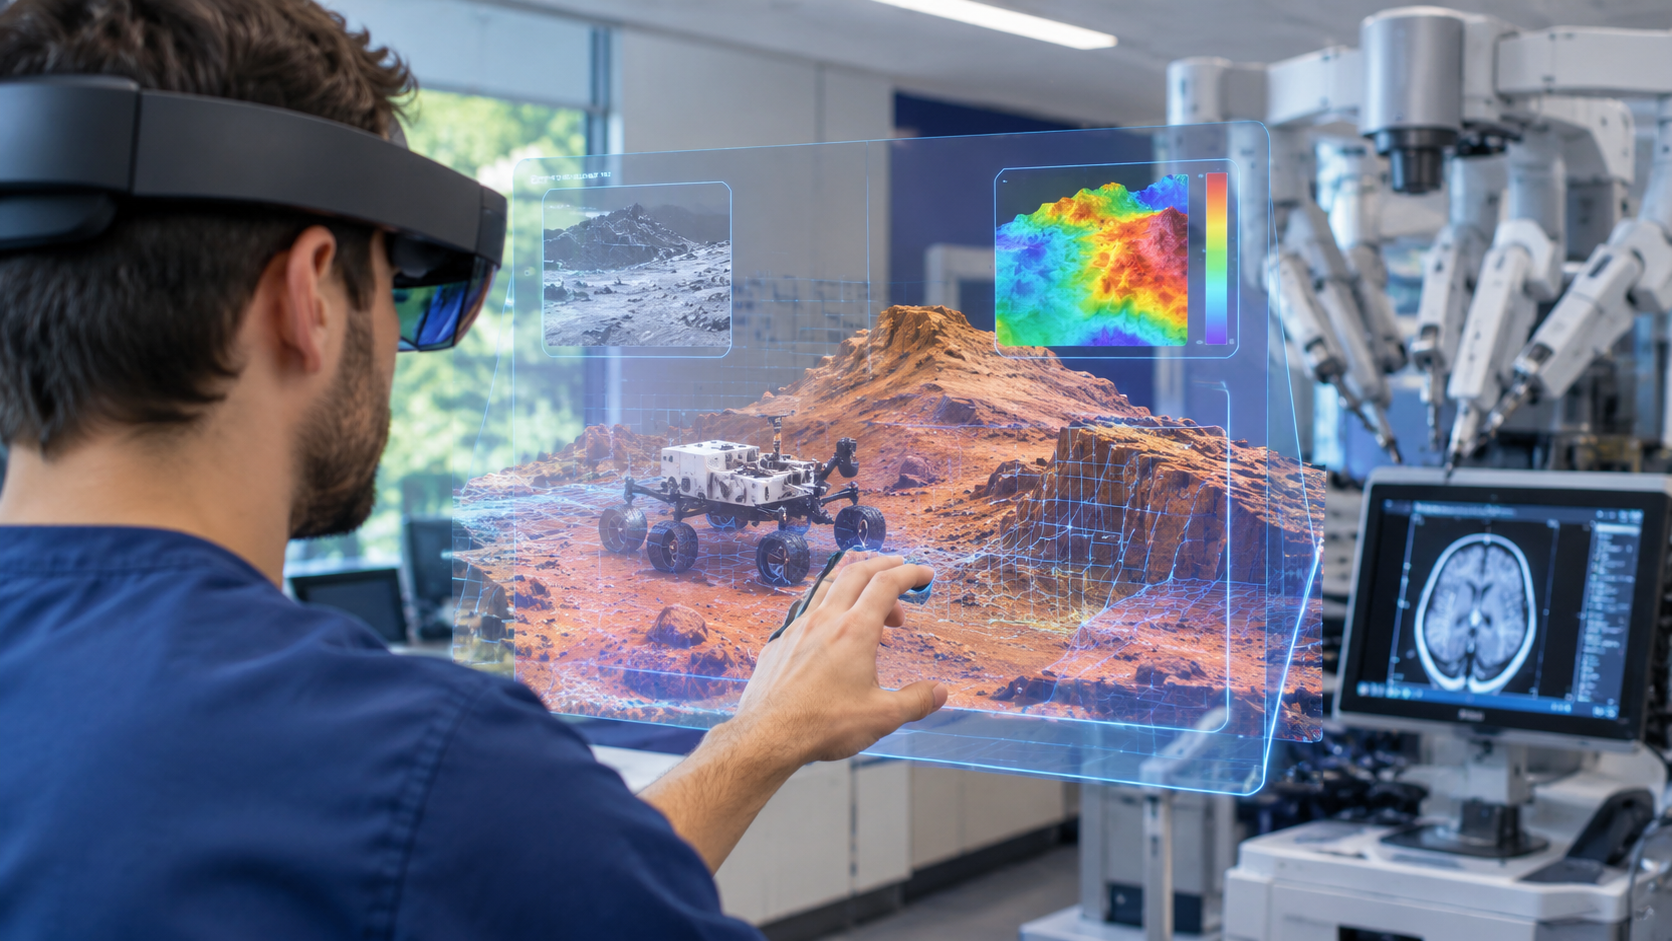
La téléopération consiste à piloter un robot à distance en zone dangereuse. Les écrans plats classiques réduisent fortement les indices naturels de profondeur. Grâce à la réalité mixte, le casque restitue en 3D les flux vidéo et les nuages LiDAR. Il appréhende ainsi les volumes et distances avec une meilleure perception spatiale.
Cette approche sécurise les missions hostiles, du déminage au secteur spatial. La NASA a exploré ce potentiel grâce aux projets OnSight et ProtoSpace. Ces outils permettent d’explorer des reconstructions holographiques du sol martien. La planification des déplacements des rovers gagne en intuition et peut réduire les erreurs d’interprétation du terrain.
Le domaine médical exploite aussi cette synergie en chirurgie assistée par robot. Des systèmes inspirés de da Vinci explorent la superposition d’IRM 3D sur la vue endoscopique du patient. Cette aide exige toutefois de la prudence, car les organes mous se déforment. L’hologramme reste un guide, dont la fiabilité dépend du recalage, et ne remplace pas l’expertise directe du chirurgien.
Programmation visuelle et définition des trajectoires
La programmation robotique classique repose souvent sur des langages propriétaires comme RAPID ou KRL. Cette barrière peut freiner l’adaptation des lignes de production aux petites séries. La réalité mixte propose une programmation spatiale fondée sur des points de passage virtuels. L’opérateur place ainsi des repères virtuels autour du bras d’un simple geste.
Une fois ces points définis, le logiciel génère les trajectoires et les configurations articulaires correspondantes. Avant d’activer les moteurs, le système affiche une simulation holographique. Le technicien vérifie l’absence de collision et identifie les risques de singularité mécanique. Il trace aussi des zones d’exclusion virtuelles que le contrôleur bloque aussitôt.
Une étude présentée à ICRA suggère un gain de temps sur certaines tâches simples. Cette méthode montre toutefois ses limites face aux opérations complexes. La logique conditionnelle et la synchronisation multi-robots restent difficiles à exprimer intuitivement. L’écriture de code demeure donc souvent nécessaire pour un contrôle fin des efforts.
Jumeaux numériques hybrides et validation par simulation
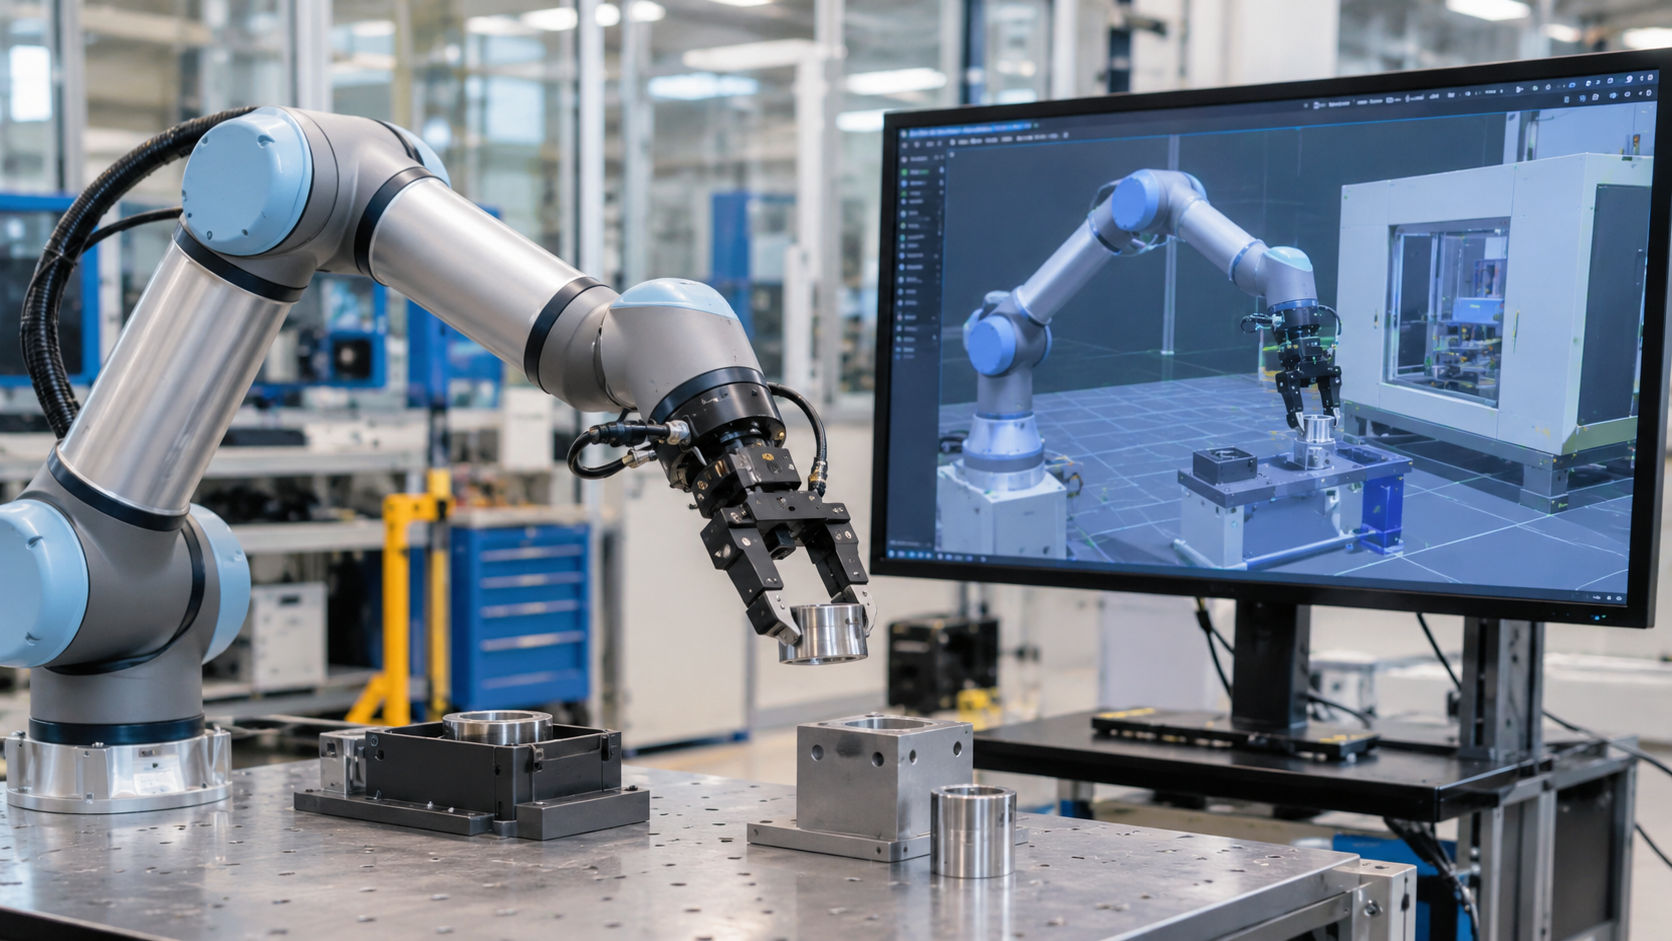
La réalité mixte facilite les jumeaux hybrides en phase de mise en service virtuelle. Ce concept fait interagir un robot réel avec des équipements virtuels ancrés en atelier. Un bras saisit ainsi une pièce réelle tout en évitant une machine virtuelle. Cette méthode peut réduire les coûts de prototypage et le risque de casse.
Cette hybridation repose sur des moteurs tels que NVIDIA Isaac Sim ou Omniverse. Ils simulent en temps réel ou quasi temps réel la gravité, les frictions et les chocs dans l’environnement virtuel. Les encodeurs du robot physique alimentent régulièrement le modèle numérique. Selon le Fraunhofer Institute, les jumeaux numériques permettent aussi de simuler des pannes pour tester la sécurité.
Il faut toutefois intégrer l’écart entre simulation et réalité, le Sim-to-Real gap. Les moteurs modélisent efficacement les corps rigides, mais restent limités sur certains effets complexes. Souplesse des câbles, usure et viscosité des lubrifiants restent difficiles à modéliser fidèlement en temps réel. Une validation en conditions réelles reste donc requise avant la pleine cadence.
Sécurité de la robotique collaborative grâce à la réalité mixte
Les cobots peuvent partager l’espace des opérateurs humains, parfois sans barrière physique. Cette proximité peut susciter une appréhension, car les mouvements restent difficiles à anticiper pour un opérateur non formé. La réalité mixte affiche au sol la trajectoire du robot et son enveloppe de travail. L’opérateur repère ainsi plus facilement les zones à risque.
Le visiocasque affiche aussi des données télémétriques sur le châssis. L’opérateur lit d’un coup d’œil vitesse, charge et température moteur. Le système peut aussi suivre la position du casque pour adapter l’affichage et, dans certains cas, le comportement. Si l’ouvrier franchit un seuil surveillé, le robot réduit sa cadence.
Ce cadre s’inscrit dans les exigences des normes ISO 10218-1/2 et ISO/TS 15066. Toutefois, l’affichage holographique n’est généralement pas certifié comme fonction de sécurité. Il ne remplace pas les capteurs matériels certifiés, tels que les scanners laser de sécurité ou les systèmes de limitation de couple. Une panne du casque ou du Wi-Fi ne doit jamais menacer l’opérateur.
Retour haptique et interfaces multi-sensorielles
Une interface visuelle montre vite ses limites en télémanipulation fine. Sans retour tactile, l’opérateur juge difficilement la pression exercée sur un objet fragile. Il risque alors d’écraser un composant ou de lâcher une pièce lourde. L’ajout de dispositifs haptiques rétablit partiellement cette boucle sensorielle.
Des gants exosquelettes, comme HaptX ou SenseGlove, peuvent freiner les doigts. Leurs actionneurs pneumatiques, mécaniques ou vibrotactiles simulent rigidité et texture. L’opérateur perçoit ainsi une impression de contact et de forme de l’objet saisi à distance. Selon des études publiées dans IEEE Transactions on Haptics, ce retour peut accroître la précision et la dextérité.
Le suivi des mains et la voix réduisent le recours aux manettes physiques. Le technicien gère ainsi des outils réels et des menus flottants. Les gants restent toutefois lourds, coûteux et restituent imparfaitement le poids de l’objet. Enfin, la voix perd en fiabilité lorsque le bruit ambiant devient élevé, notamment au-delà de 80 décibels.

Maintenance de la robotique assistée par la réalité mixte
La maintenance des cellules robotisées exige une expertise pointue et une lourde documentation. En cas de panne, la réalité mixte peut accélérer le diagnostic via des instructions guidées. Des flèches holographiques et des schémas s’affichent à proximité de l’armoire ouverte. Le technicien garde les mains libres et réduit certains erreurs liées aux manuels papier.
Cette approche transforme aussi la formation en limitant l’immobilisation des lignes d’assemblage. Les nouveaux opérateurs résolvent des pannes simulées sur des environnements virtuels. En cas d’incident, des outils comme Vuforia ou Remote Assist facilitent une télé-assistance experte. Un ingénieur distant observe la scène et ajoute des annotations 3D ancrées dans l’environnement de l’équipement.
La rentabilité de cette maintenance dépend toutefois de la standardisation du parc machines. Créer les animations 3D et ancrer les schémas exige un lourd travail préparatoire. Cet investissement initial peut être très rentable pour des flottes de robots standardisées. En revanche, il peut demeurer disproportionné pour des machines spéciales conçues à l’unité.
Logistique automatisée et supervision des flottes AMR
Les entrepôts déploient des robots mobiles autonomes pour le transport interne. Contrairement aux anciens modèles, ils peuvent contourner les obstacles selon leur niveau d’autonomie. La réalité mixte affiche les trajectoires, les batteries et les missions de chaque engin. La recommandation VDA 5050 facilite les échanges entre flottes hétérogènes.
Suivre ces engins exige un réseau sans fil fiable dans les halls métalliques. Au-delà de 20 millisecondes de latence, le décalage visuel peut contribuer à la cinétose. Le système associe donc une 5G privée, conforme aux recommandations de la 5G-ACIA, au calcul en périphérie. Des serveurs locaux traitent les flux pour réduire la latence et maintenir un affichage spatial réactif.
Le port continu d’un casque reste toutefois inadapté aux préparateurs. Pesant jusqu’à 600 grammes, il peut fatiguer la nuque et limiter l’autonomie à quelques heures. Selon les principes d’ergonomie de la norme ISO 9241, l’affichage doit préserver la vision périphérique. L’usage cible donc les responsables pour les audits, incidents et reconfigurations.
- Partager l'article :
