
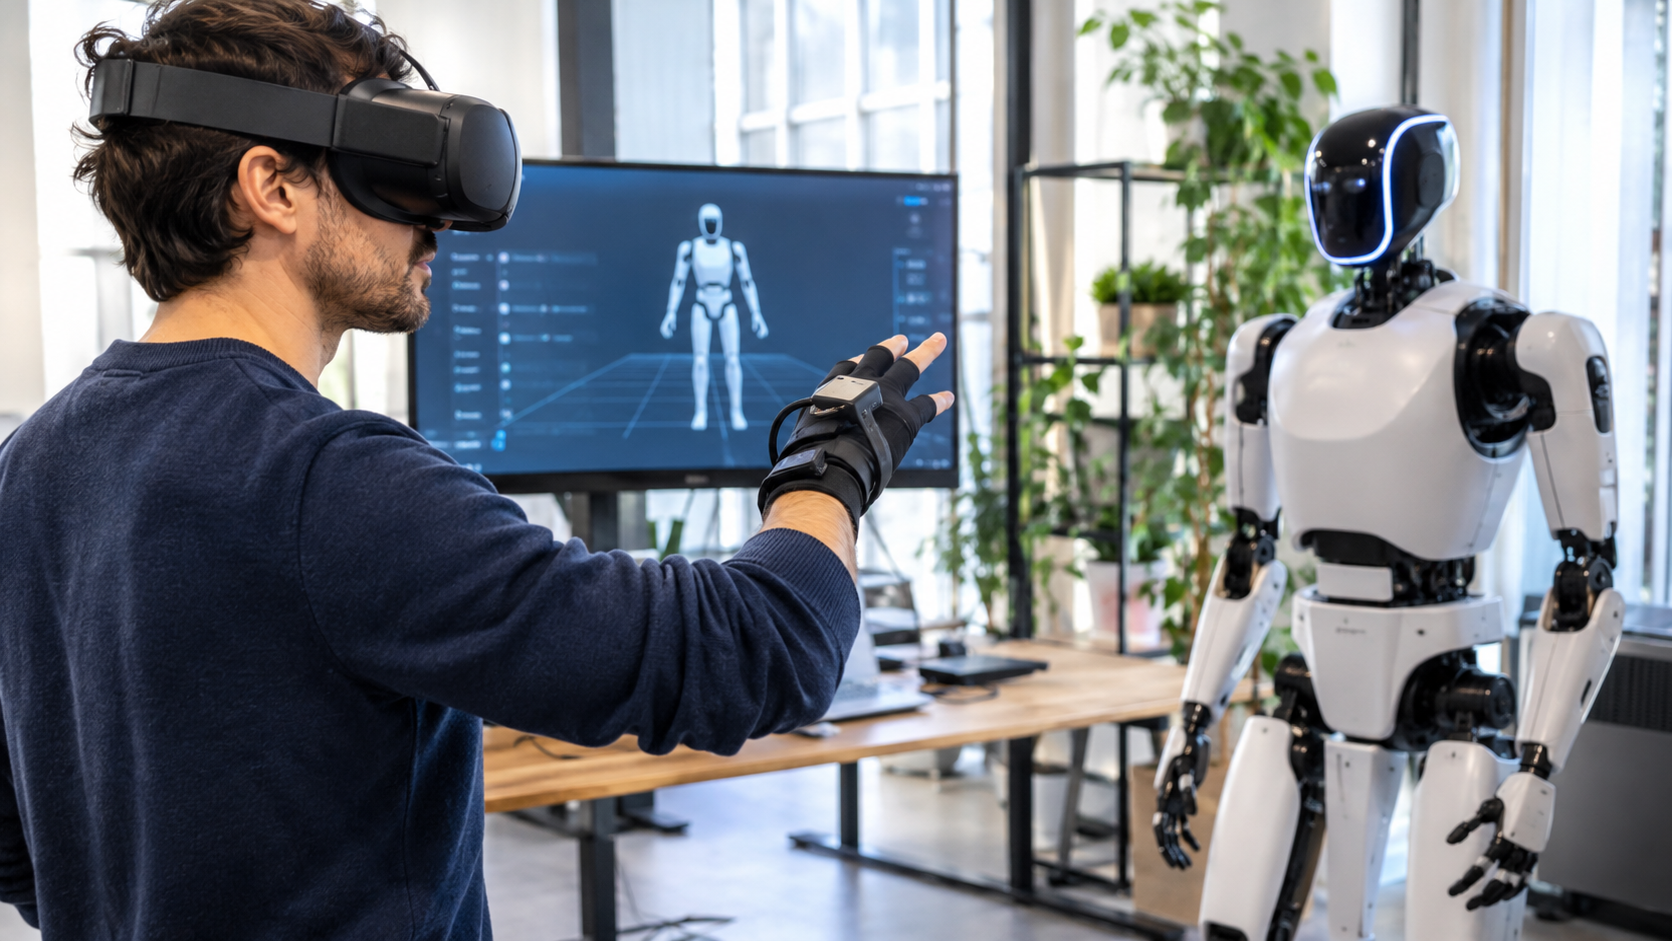

La téléopération classique s’est largement appuyée sur des écrans 2D et des interfaces de commande manuelles. Cette approche traditionnelle peut imposer à l’opérateur un effort important de reconstruction spatiale. L’incarnation motrice dans un robot humanoïde par la réalité mixte vise à rendre cette interaction plus directe. Elle restitue à distance des informations sensorielles dans une enveloppe mécanique, sans supprimer les contraintes de la téléopération.
Ce saut technique répond à des impératifs cruciaux en milieu hostile ou inaccessible. L’alliance de capteurs spatiaux, d’une faible latence et de réseaux adaptés concrétise enfin cette vision. Loin de tout mysticisme, l’immersion s’appuie sur une boucle sensorimotrice cohérente et à haute fréquence. Elle constitue dès lors un moyen de recueillir des démonstrations pour l’apprentissage robotique par imitation.

Genèse de la télexistence : des manipulateurs maîtres-esclaves aux avatars physiques
L’histoire de la téléopération moderne s’est développée dans l’industrie nucléaire d’après-guerre. En 1948, Raymond Goertz conçoit à Argonne un manipulateur maître-esclave destiné à manipuler des matières radioactives. Ces liaisons mécaniques protègent efficacement les techniciens du danger mortel. L’opérateur reste toutefois un observateur extérieur, privé d’une véritable immersion sensorielle.
Le concept de télexistence émerge formellement en 1980 sous l’impulsion de Susumu Tachi à Tsukuba. Ses recherches visent à reproduire fidèlement les sensations visuelles, auditives et tactiles. Le système expérimental TELESAR matérialise cette ambition dès 1983–1984. Une tête asservie au regard et des caméras stéréoscopiques favorisent le sentiment d’y être.
Le concours international ANA Avatar XPRIZE a catalysé ces recherches scientifiques mondiales. Les résultats ont montré la capacité de systèmes d’avatar intuitifs à réaliser des tâches complexes à distance. Cependant, les frictions internes, l’inertie des interfaces haptiques et les délais altèrent encore les retours. La transparence de la téléopération demeure dès lors un défi technologique expérimental.
Rôle central de la réalité mixte dans la téléprésence immersive
La réalité mixte élargit progressivement les méthodes du pilotage robotique. Contrairement au virtuel qui isole l’humain, elle superpose des repères au champ visuel réel. L’opérateur préserve ainsi une perception constante de son cadre matériel immédiat. Le transit vidéo haute définition des casques récents atténue toutefois la sensation de claustrophobie.
Le flux stéréoscopique issu de l’humanoïde est projeté directement devant les yeux du pilote. Les servomoteurs du cou mécanique reproduisent chaque mouvement de la tête avec une latence réduite. Cette cohérence visuo-vestibulaire renforce l’illusion d’incarnation motrice. L’interface projette en temps réel des repères spatiaux et des cartographies SLAM utiles.
Ces interfaces contextuelles révèlent des données de télémétrie invisibles à l’œil nu. L’opérateur observe en direct la température motrice et les limites de couple articulaire. Néanmoins, des distorsions optiques résiduelles en bord de lentille limitent le confort. Le conflit vergence-accommodation peut susciter une fatigue oculaire lors d’expositions prolongées.
Architecture technique : capture spatiale et algorithmes de cinématique inverse
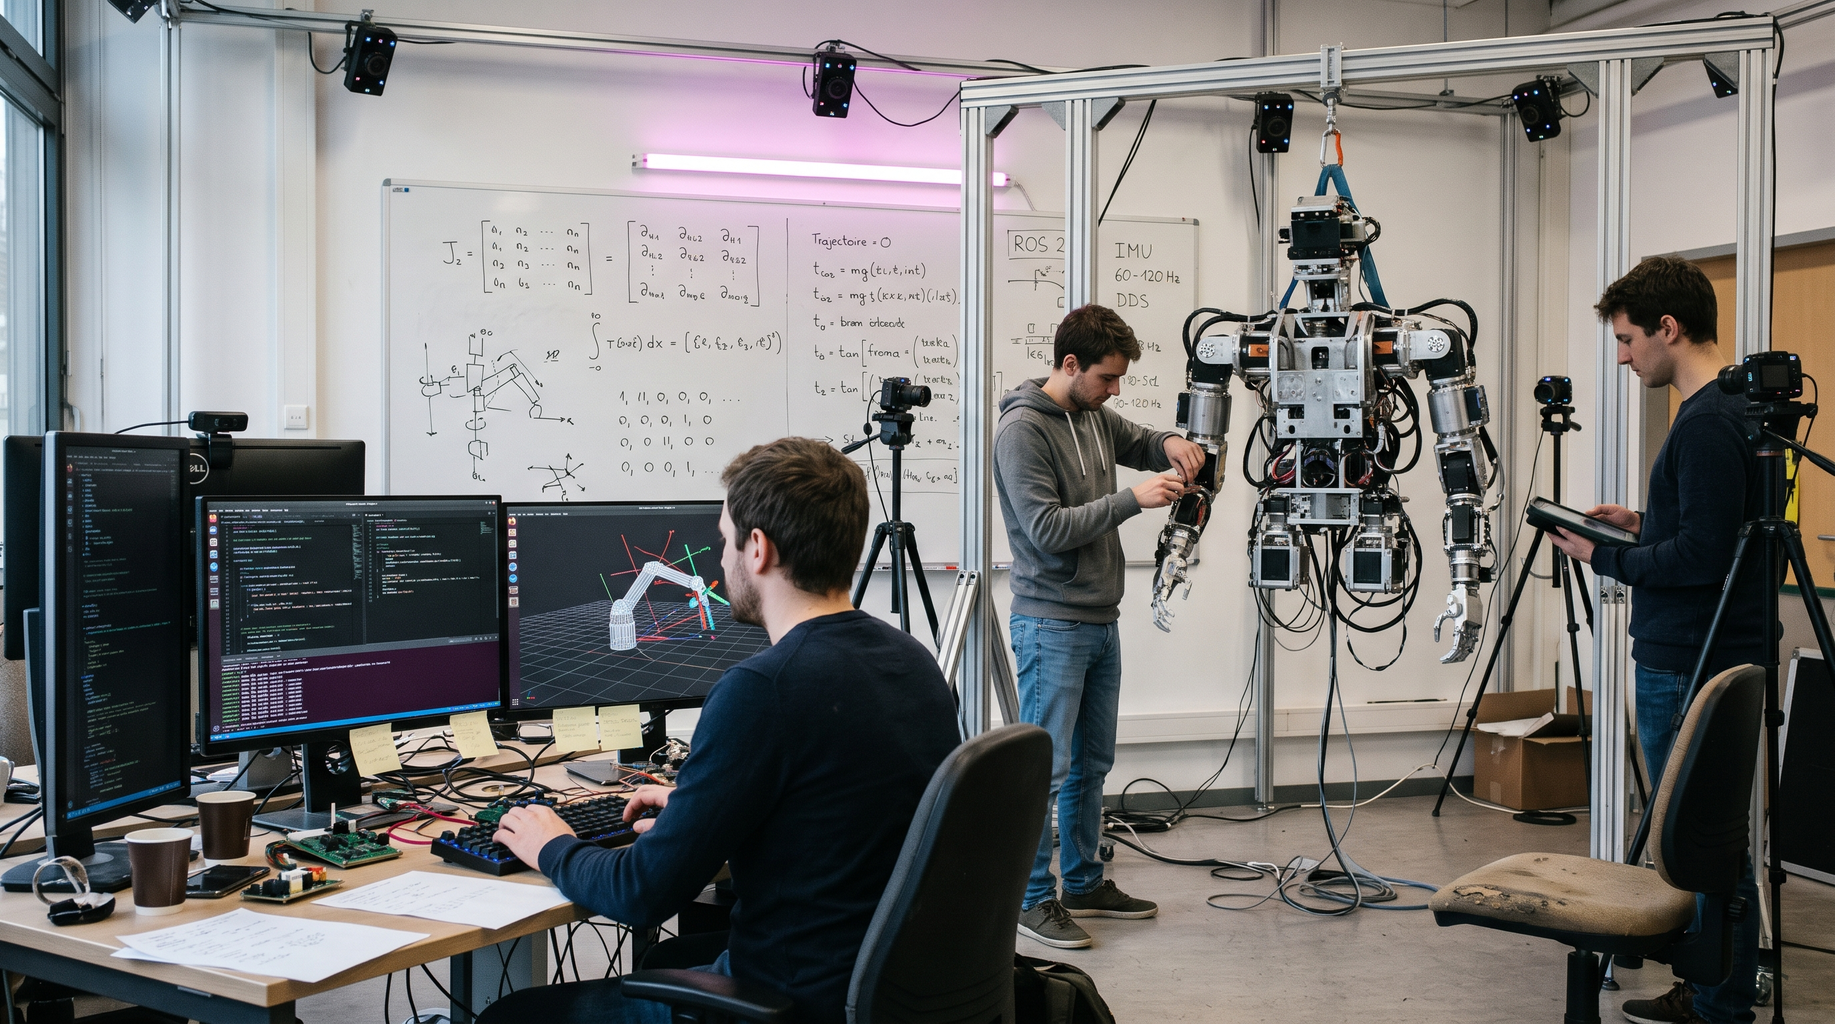
Transformer un geste humain en mouvement mécanique requiert un calcul rigoureux. Les interfaces de commande encombrantes s’effacent désormais devant une vision spatiale directe. Les caméras du casque suivent les mains tandis que les centrales IMU captent les accélérations et vitesses angulaires. Les positions cartésiennes des membres sont ainsi échantillonnées entre 60 et 120 hertz.
Le robot humanoïde ne peut pas exploiter directement ces positions cartésiennes brutes. Ses multiples actionneurs articulaires reçoivent des consignes d’angle, de vitesse ou de couple précis. Les algorithmes de cinématique inverse traduisent la pose voulue par la main humaine. Des bibliothèques logicielles comme Pinocchio ou KDL calculent ces solutions sous ROS 2.
Le traitement algorithmique doit surmonter le défi redouté des singularités mécaniques. La proximité d’une configuration singulière risque de provoquer de violentes secousses motrices. Les solveurs appliquent une optimisation sous contraintes pour amortir la trajectoire. Ces flux de commandes transitent enfin par un middleware temps réel tel que le DDS.
Synchronisation biomécanique : adapter le schéma corporel aux humanoïdes
Le transfert moteur se heurte d’emblée à une disparité morphologique fondamentale. Le bras humain déploie une cinématique complexe associée à la clavicule et à l’omoplate. À l’inverse, des humanoïdes comme Optimus ou Atlas reposent sur des maillons rigides articulés. La main artificielle restreint ainsi ses degrés de liberté face à ceux de la main humaine.
Cette différence structurelle exige un réadressage anthropométrique en continu. Le logiciel ajuste en direct l’amplitude gestuelle humaine à l’enveloppe propre à l’avatar. Par ailleurs, la marche bipède requiert un contrôleur autonome de tout le corps robotique. Le pilote guide le bassin tandis que les algorithmes maintiennent le point de moment nul.
Sur le plan cognitif, l’incarnation mobilise la remarquable plasticité du schéma corporel. À l’image de la main de caoutchouc, le cerveau peut assimiler un membre synchrone. Toutefois, des axes de rotation trop discordants finissent par induire un rejet moteur. Ce blocage cognitif vient dès lors altérer significativement la précision de l’action.
Retour haptique et boucle sensorimotrice : la barrière tactile de la préhension
La manipulation fine demeure fortement limitée sans retour sensoriel interactif. Le simple contrôle visuel ne renseigne que partiellement sur la rigidité, la rugosité ou la texture. En l’absence de toucher, le pilote écrase les matières fragiles ou échappe les charges. Les spécialistes séparent ainsi le retour kinesthésique d’une modalité cutanée directe.
La voie kinesthésique transmet les forces d’ensemble et la résistance mécanique globale. Des gants haptiques motorisés appliquent une résistance mécanique contrôlée aux doigts. L’opérateur perçoit ainsi la forme générale et la dureté mécanique du matériau manipulé. La modalité cutanée restitue quant à elle les textures, les glissements et les vibrations.
En bout de chaîne, les préhenseurs mécaniques doivent intégrer une peau instrumentée. Des caméras sous élastomère captent la moindre déformation élastique avec une résolution élevée. D’autres mains intègrent des réseaux piézorésistifs souples sous la surface synthétique. Pourtant, le volume matériel et la complexité des frictions freinent encore ces systèmes.
Entraînement par imitation : collecter des données massives via la réalité mixte
L’incarnation par réalité mixte élargit la commande opérationnelle à distance. Elle constitue un levier important de la recherche en intelligence artificielle incarnée. Les modèles robotiques de fondation affrontent une rareté relative de données physiques. À l’inverse des textes du web, les robots manquent d’actions matérielles bien indexées.
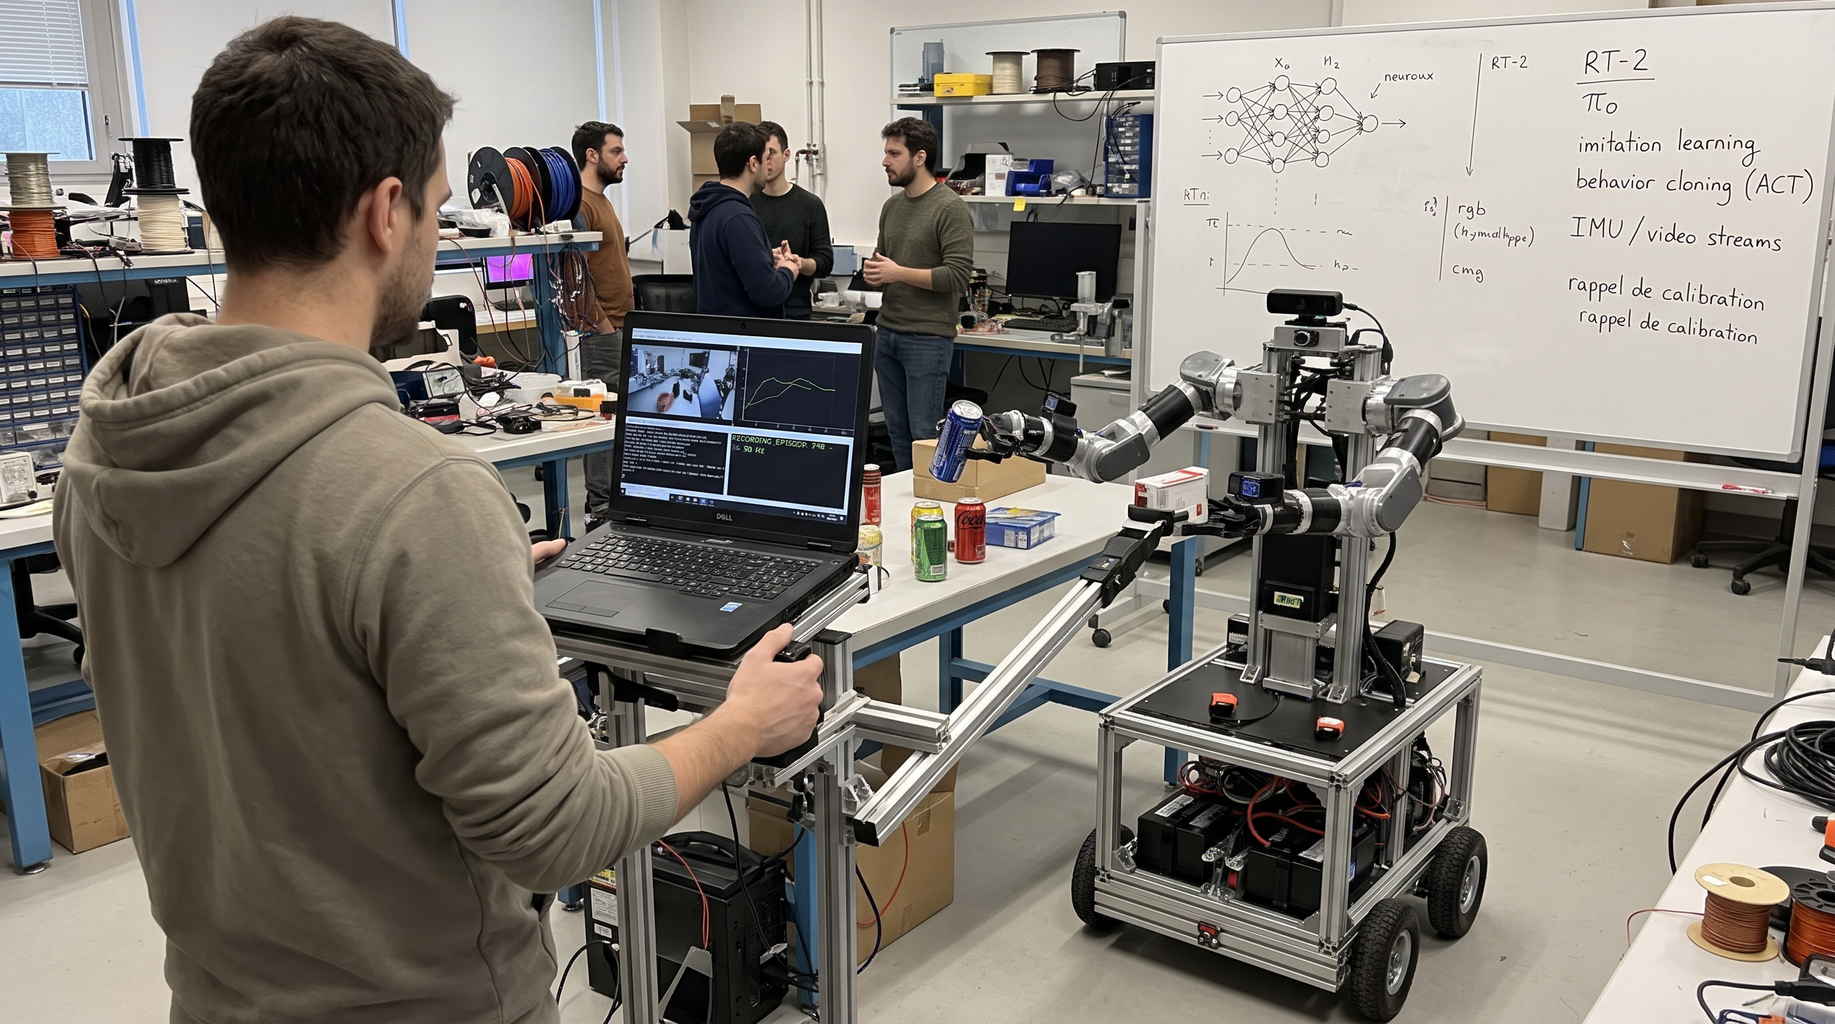
Ce pilotage immersif transforme directement l’opérateur en producteur de données expertes. Muni d’une interface de téléopération, l’opérateur accomplit une série de tâches de manipulation mobile. Chaque session enregistre les flux vidéo, les poses spatiales et les vitesses de la base. Ces données nourrissent l’apprentissage par imitation illustré par le projet Mobile ALOHA.
Ces corpus de démonstrations entraînent certains modèles récents Vision-Language-Action. Des réseaux comme RT-2 ou π0 transforment les images et les consignes en commandes motrices. Pourtant, le pilotage manuel intègre des hésitations et des mouvements sous-optimaux. J’estime qu’une sélection et une normalisation rigoureuses s’imposent ainsi pour éviter de propager ces défauts au robot.
Applications critiques : déploiement en milieux hostiles, santé et industrie lourde
L’incarnation téléopérée apporte une réponse directe aux contextes non automatisables. Les zones sinistrées et les cœurs nucléaires limitent fortement la présence de l’homme. Tirant les leçons de Fukushima, ces robots franchissent les marches et tournent les vannes. Le robot s’adapte ainsi immédiatement aux espaces et aux outillages conçus pour l’humain.
L’énergie et l’industrie lourde exploitent également ces avatars pour la maintenance. Un expert distant inspecte les conduites et remplace les pièces sans délai de transport. L’exploration spatiale adopte cette approche en testant le pilotage d’engins depuis l’orbite. Ce schéma préfigure dès lors l’entretien des futures bases lunaires par les astronautes.
Le secteur médical explore quant à lui ces plateformes pour la télémédecine d’urgence. Un chirurgien peut stabiliser un blessé grave au cœur d’un territoire hostile et isolé. Or, la réalité du terrain confronte le matériel à de sévères limites techniques. Les poussières abrasives et les perturbations réseau fragilisent l’optoélectronique embarquée.

Verrous techniques et physiologiques des humanoïdes téléopérés
La viabilité de la téléprésence physique exige des contraintes temporelles très strictes. La latence totale motion-to-photon et motion-to-action constitue le verrou technique principal. Ce parcours inclut la capture gestuelle, le transit réseau et la commande mécanique. Au-delà de plusieurs dizaines de millisecondes, la commande de précision devient difficile.
Ce décalage temporel engendre un conflit sensoriel entre l’oreille interne et la vue. Ce dysfonctionnement suscite la cybersickness, marquée par de forts vertiges nauséeux. Les télécommunications s’appuient sur les tranches 5G URLLC pour réduire la latence. Les images exploitent des codecs de compression adaptés comme l’AV1 dans WebRTC.
Sur le plan humain, la charge cognitive exigée par ce pilotage s’avère sous-estimée. Guider l’avatar demande une attention continue pour compenser le manque de retour proprioceptif. L’esprit doit interpréter sans relâche des retours haptiques restitués imparfaitement. La fatigue physique et cognitive limite dès lors l’adoption du système pour une journée entière.
Protocoles de sécurité matérielle et stratégies de repli sur coupure de liaison
Le flux sans fil expose l’humanoïde téléopéré à des déconnexions brutales. Sans garde-fous déterministes, la consigne articulaire active peut menacer l’équilibre du robot. Un chien de garde matériel cadencé sous cinquante millisecondes atténue ce danger. La perte de synchronisation inhibe les commandes distantes et déclenche une réaction locale de sécurité.
Le basculement en mode dégradé exige une réponse mécanique adaptée à l’instant. L’arrêt moteur complet n’est pas adapté afin d’empêcher tout effondrement du bipède. Le contrôleur active un arrêt contrôlé maintenant les fonctions d’équilibrage nécessaires. Des freins adaptés verrouillent ensuite la charge manipulée pour éviter l’écrasement.
Le rétablissement du réseau impose une stricte réconciliation des états robotiques. Le middleware rejette aussitôt les consignes spatiales obsolètes générées par l’opérateur. La supervision calcule l’écart entre les états robotiques et la commande de l’opérateur. Une rampe progressive guide enfin le robot vers sa consigne en respectant les limites de sécurité.
- Partager l'article :
